具身智能物理引擎
物理引擎在计算机中精确模拟刚体、柔性体、流体、仿射体在重力、碰撞、摩擦等方面的力学行为,为具身智能体提供高保真、可扩展的虚拟训练环境。使智能体能够在虚拟环境中安全、高效地探索、试错和迁移,从而大幅降低真实试错成本,提升从仿真到现实的迁移效果。
多物理引擎支持
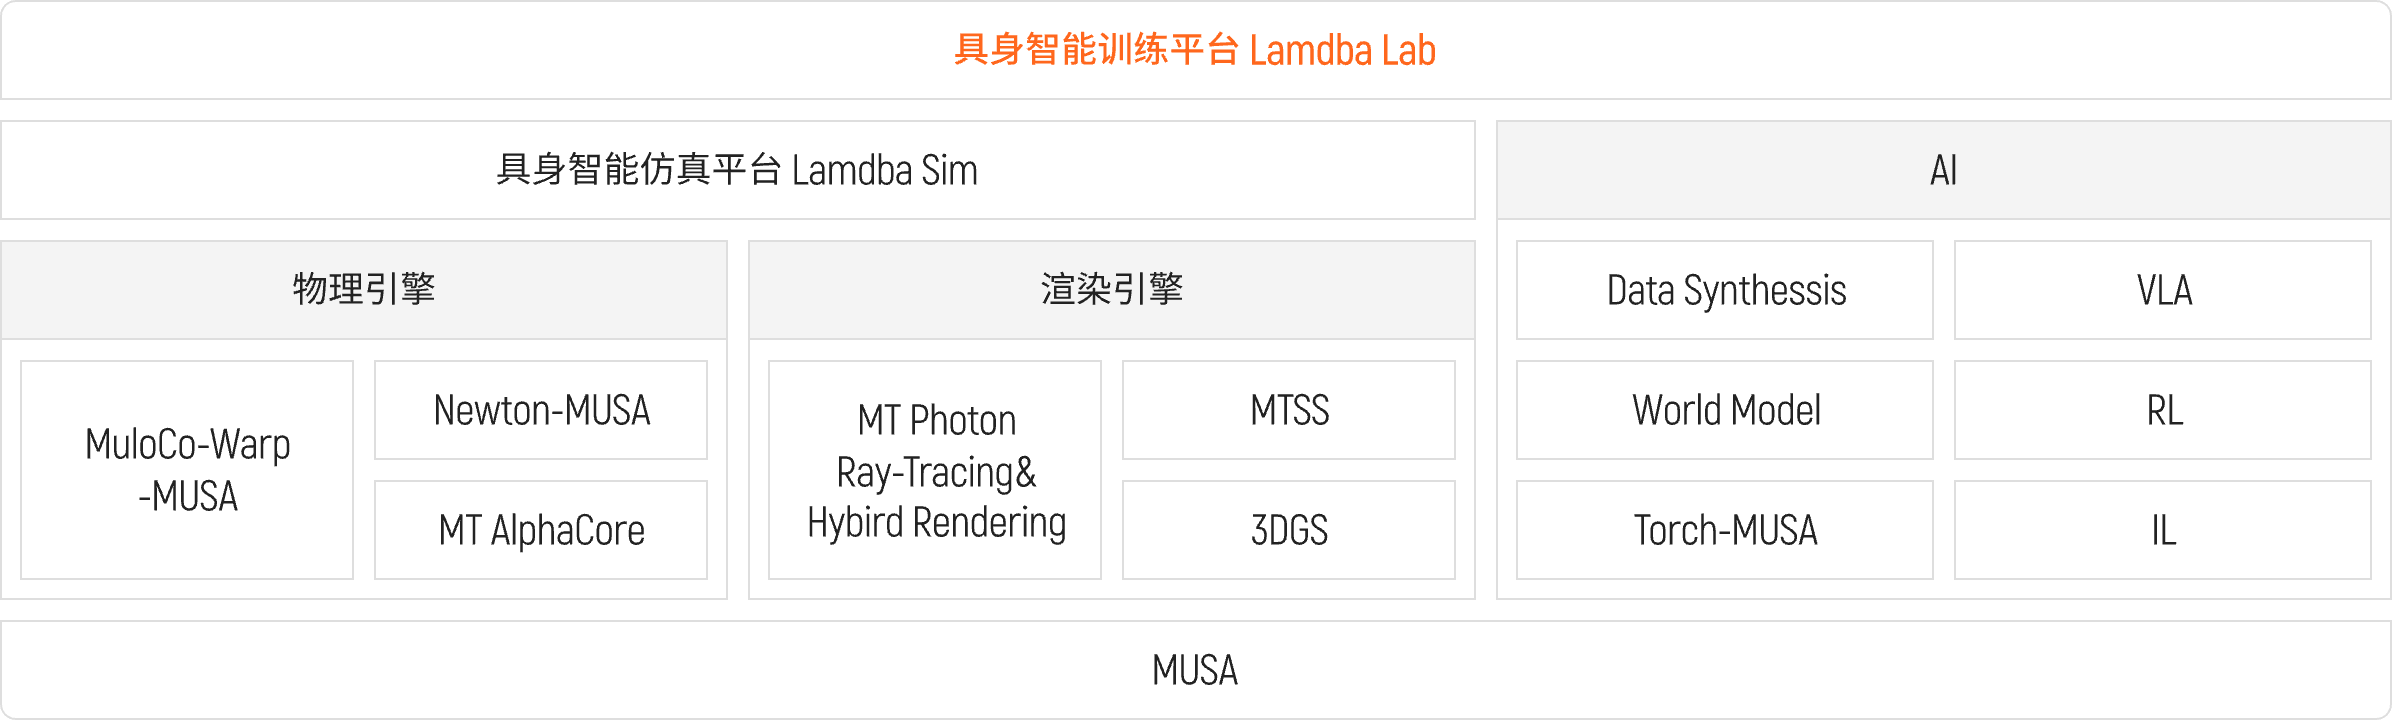
摩尔线程通过深度研发Warp编译器及兼容MuJoCo 等主流物理引擎,实现算子在摩尔线程GPU 上的原生加速,将数万个独立环境的并行模拟吞吐量提升至传统CPU方案的百倍以上,确保强化学习等算法在大规模采样时的时效性。
MT AlphaCore
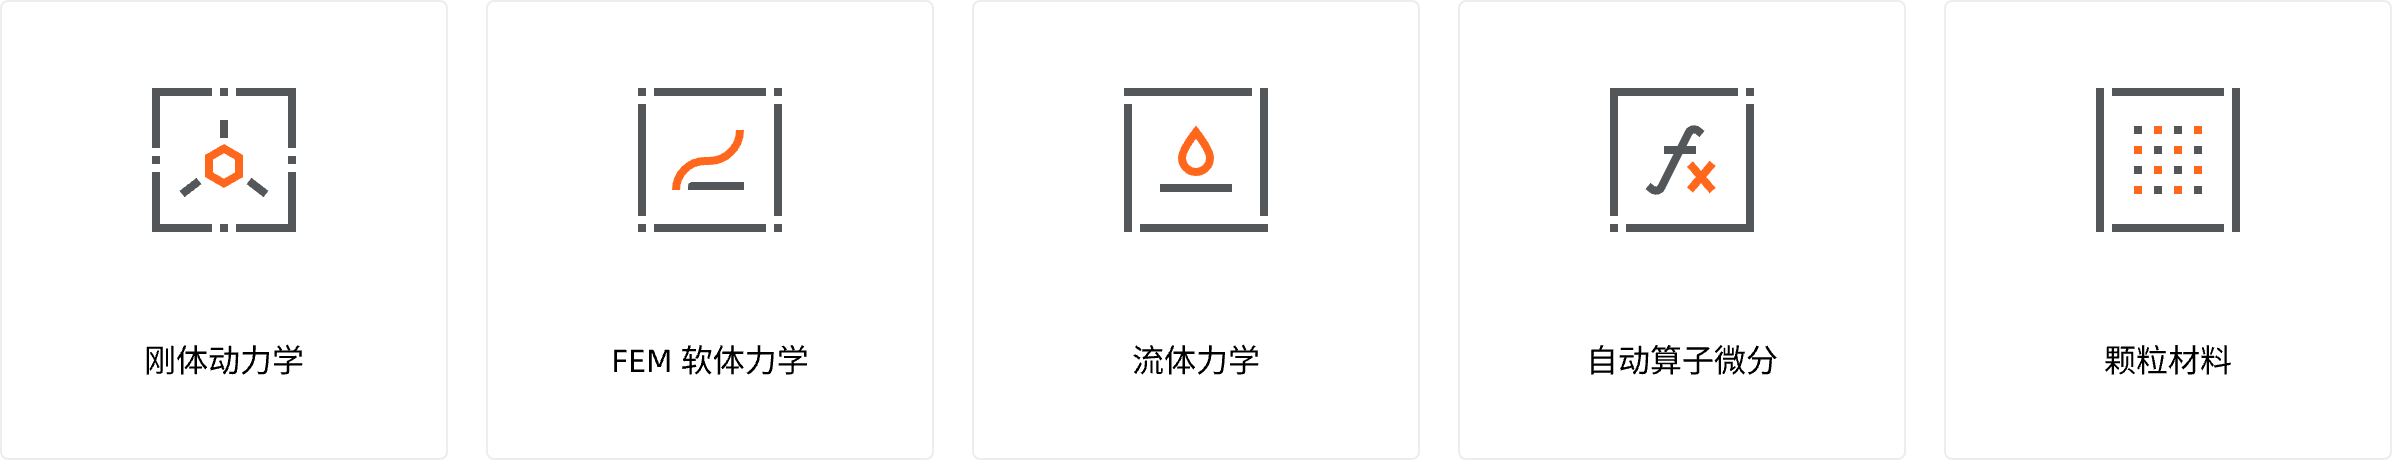
摩尔线程自研GPU多物理场仿真引擎,覆盖了刚体、柔性体、流体、仿射体、及颗粒材料等算法,满足具身智能训练,验证过程中和复杂物理环境进行交互需求。
敬请期待
功能特性
产品方案
MT Lambda Sim 与 Lambda Lab 具身智能仿真训练平台,深度融合物理、渲染与AI三大引擎,构建了开发、仿真、训练的高效统一环境。依托摩尔线程全功能GPU及MUSA架构,可实现高保真的模拟环境,高质量数据的快速生成,以及在大并发仿真环境中进行机器人训练验证。